رباتیک کمکی: درک نیازهای انسان، کلید ساخت رباتهای مفید
خلاصه
چارلی کمپ، متخصص رباتیک، از تجربه خود در طراحی رباتهای کمکی میگوید و نشان میدهد که درک نیازهای افراد دارای معلولیت چگونه به ساخت رباتهای مفیدتر کمک میکند.
مقدمه
رباتیک تنها ساخت ماشینهای حرکتدهنده نیست؛ بلکه فرآیندی است که با درک نیازهای انسان آغاز میشود. چارلی کمپ، یکی از بنیانگذاران و مدیر ارشد فناوری شرکت هلوربات، در مصاحبه با راهنمای رباتها (Robots Guide) وابسته به IEEE Spectrum، مسیر حرفهای خود را از مطالعه هوش مصنوعی در دانشگاه امآیتی تا توسعه ربات کمکی استرچ (Stretch) شرح میدهد. او تأکید میکند که همکاری نزدیک با افراد دارای معلولیت، بنیان رویکرد او در طراحی ربات بوده است. این مقاله به بررسی جنبههای علمی و مهندسی رباتیک کمکی میپردازد و نشان میدهد که چگونه فناوری میتواند استقلال افراد را افزایش دهد.
رباتیک کمکی چیست؟
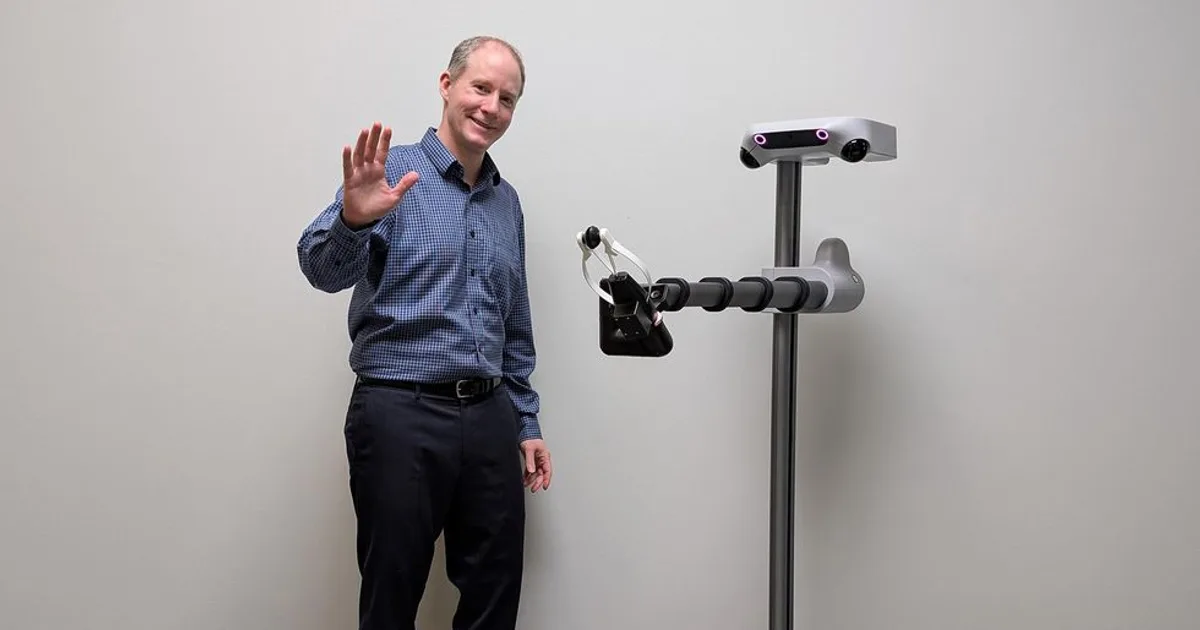
رباتیک کمکی (Assistive Robotics) شاخهای از علم رباتیک است که هدف آن طراحی و ساخت رباتهایی است که به انسانها در انجام کارهای روزمره کمک میکنند. برخلاف رباتهای صنعتی که در محیطهای کنترلشده کار میکنند، رباتهای کمکی باید در محیطهای پویا و غیرساختیافته مانند خانه یا محل کار انسان فعالیت کنند. این رباتها باید بتوانند با افراد تعامل داشته باشند، دستورات را درک کنند و وظایفی مانند برداشتن اشیا، باز کردن درها یا جابهجایی وسایل را انجام دهند. نمونهای از این رباتها، استرچ نام دارد که توسط شرکت هلوربات ساخته شده است. استرچ یک بازوی رباتیک سبک و قابل حمل است که میتواند روی یک پایه متحرک نصب شود و به افراد در انجام کارهای روزمره کمک کند.
از هوش مصنوعی تا رباتیک اجتماعی
چارلی کمپ تحصیلات خود را در زمینه هوش مصنوعی در دانشگاه امآیتی آغاز کرد. هوش مصنوعی در آن زمان بر توسعه الگوریتمهایی برای حل مسائل پیچیده متمرکز بود. اما کمپ به سرعت دریافت که برای ساخت رباتهای مفید، صرفاً الگوریتمهای پیشرفته کافی نیست؛ بلکه درک تعامل انسان و ربات و نیازهای واقعی کاربران اهمیت بسزایی دارد. او به سمت رباتیک اجتماعی (Social Robotics) روی آورد که بر تعاملات انسان-ربات و طراحی رباتهایی برای کمک به افراد در محیطهای واقعی تمرکز دارد. این تغییر رویکرد، نقطه عطفی در مسیر حرفهای او بود و منجر به تأسیس شرکت هلوربات شد.
ربات استرچ: طراحی برای زندگی روزمره
استرچ (Stretch) یک ربات کمکی است که به گونهای طراحی شده تا سبک، قابل حمل و مقرونبهصرفه باشد. این ربات دارای یک بازوی رباتیک با چند درجه آزادی است که میتواند اشیا را بگیرد و جابهجا کند. همچنین یک دوربین و حسگرهای مختلف برای درک محیط اطراف دارد. استرچ میتواند روی یک پایه چرخدار سوار شود و در خانه حرکت کند. یکی از ویژگیهای کلیدی استرچ، طراحی آن برای همکاری با انسان است. به عنوان مثال، میتواند به فردی که در حرکت محدودیت دارد کمک کند تا اشیای دور از دسترس را بیاورد. این ربات با الهام از نیازهای واقعی افراد دارای معلولیت طراحی شده است و کمپ تأکید میکند که بازخورد این افراد نقش حیاتی در بهبود طراحی داشته است.
نقش همکاری با افراد دارای معلولیت
کمپ در مصاحبه خود اشاره میکند که کار با افراد دارای معلولیت، دیدگاه او را نسبت به رباتیک کاملاً تغییر داده است. او دریافت که بسیاری از چالشهای روزمره این افراد، برای مهندسانی که خود چنین تجربهای ندارند، ممکن است بدیهی به نظر نرسد. به عنوان مثال، فردی که از ناحیه گردن به پایین فلج است، ممکن است برای برداشتن یک لیوان آب با مشکلات متعددی روبرو شود. رباتی که بتواند چنین کاری را انجام دهد، نیازمند درک عمیق از محدودیتهای حرکتی و الگوهای رفتاری کاربر است. همکاری نزدیک با کاربران نهایی، به تیم طراحی کمک میکند تا ربات را نه فقط به عنوان یک ماشین، بلکه به عنوان یک دستیار قابل اعتماد طراحی کنند.
اصول علمی و مهندسی در طراحی ربات کمکی
طراحی یک ربات کمکی مؤثر، نیازمند تلفیق چندین حوزه علمی است:
- **مکانیک و دینامیک**: بازوی رباتیک باید بتواند نیروهای لازم برای بلند کردن اشیا را تأمین کند و در عین حال ایمن و سبک باشد.
- **حسگرها و ادراک**: ربات باید محیط را درک کند. دوربینها، حسگرهای عمق و حسگرهای نیرو به ربات اجازه میدهند تا اشیا را شناسایی و به طور ایمن بگیرد.
- **کنترل و برنامهریزی حرکت**: الگوریتمهای کنترل برای هدایت بازو و اجتناب از موانع ضروری هستند.
- **تعامل انسان-ربات**: رابط کاربری باید ساده و شهودی باشد تا افراد بدون آموزش تخصصی بتوانند از ربات استفاده کنند.
- **اخلاق و ایمنی**: ربات باید به گونهای طراحی شود که هرگز به کاربر آسیب نرساند و حریم خصوصی او را حفظ کند.
این اصول در طراحی استرچ به کار رفتهاند. به عنوان مثال، بازوی استرچ از مفاصل انعطافپذیر استفاده میکند که در صورت برخورد با انسان، نیرو را محدود میکند و از آسیب جلوگیری مینماید.
چالشهای پیش رو
رباتیک کمکی با وجود پیشرفتهای چشمگیر، هنوز با چالشهای متعددی روبرو است. یکی از مهمترین چالشها، هزینه بالای تولید رباتهای پیشرفته است که دسترسی به آنها را برای بسیاری از افراد نیازمند محدود میکند. چالش دیگر، قابلیت اطمینان در محیطهای واقعی است؛ ربات باید بتواند در شرایط مختلف نوری، شلوغی و تغییرات محیطی به درستی کار کند. همچنین، پذیرش اجتماعی رباتها و اعتماد کاربران به آنها نیازمند زمان و آموزش است. کمپ و تیمش بر روی کاهش هزینهها و افزایش قابلیت اطمینان تمرکز کردهاند تا رباتهایی مانند استرچ بتوانند به طور گسترده در دسترس باشند.
آینده رباتیک کمکی
آینده رباتیک کمکی روشن به نظر میرسد. با پیشرفت حسگرها، مواد سبکتر و الگوریتمهای هوشمندتر، رباتها قادر خواهند بود وظایف پیچیدهتری را انجام دهند و به طور طبیعیتری با انسان تعامل کنند. تصور کنید رباتی که نه تنها اشیا را جابهجا میکند، بلکه میتواند احساسات کاربر را تشخیص دهد و با او همدلی کند. اگرچه این هدف بلندپروازانه است، اما گامهای اولیه در حال برداشته شدن است. کمپ تأکید میکند که کلید موفقیت، همکاری مستمر با کاربران نهایی و تمرکز بر نیازهای واقعی آنهاست. رباتیک کمکی نه فقط یک حوزه فنی، بلکه پلی میان مهندسی و علوم انسانی است.
نتیجهگیری
داستان چارلی کمپ و ربات استرچ نشان میدهد که ساخت رباتهای مفید فراتر از دانش فنی است. درک انسان، همکاری با کاربران و طراحی مبتنی بر نیازهای واقعی، عناصری هستند که یک ربات را از یک ماشین صرف به یک دستیار ارزشمند تبدیل میکنند. رباتیک کمکی میتواند کیفیت زندگی افراد دارای معلولیت را به طور چشمگیری بهبود بخشد و استقلال آنها را افزایش دهد. برای دانشجویان و علاقهمندان به علم، این حوزه فرصتی است تا با تلفیق دانش مهندسی و علوم انسانی، به ساختن آیندهای فراگیرتر کمک کنند.
منبع اصلی
https://robotsguide.com/learn/a-day-in-the-life-of-a-roboticist-charlie-kempIEEE Spectrum
این محتوای علمی در آموزش24 قابل دسترس است
پلتفرم آموزش24 با بهرهگیری از آخرین دستاوردهای علمی و فناوریهای نوین، تجربه آموزشی را ارتقا میبخشد.
مشاهده تعرفهها